

Kokie yra fiksuoto{0}kelio automatizavimo apribojimai
Fiksuoto mokomo suvirinimo ir rankinio suvirinimo apribojimai
Tradicinis robotas naudoja suvirinimo režimą, pagal kurį mokoma fiksuoto bėgio{0}}, ruošinio suvirinimo tikslumas ir formavimo kokybė labai priklauso nuo įrankių padėties tikslumo ir gaunamų medžiagų konsistencijos, o trys darbo sąlygos gamyboje tiesiogiai sukels suvirinimo gedimą:
- Įeinančio mazgo matmenų tolerancija: the workpiece dimension and assembly misalignment deviation caused by stamping, machining and assembly. When the comprehensive tolerance of workpiece>± 0.5mm, the fixed track will have welding deviation, poor one-side fusion and idle welding;
- Suvirinimo šiluminės deformacijos kaupimasis:nuolatinis lanko šilumos įvedimas sukels plastinę / elastinę ruošinio deformaciją, teorinę tikslaus taškinio suvirinimo padėties nustatymo trajektoriją, nuolatinį suvirinimo padėties nuokrypį po daugiasluoksnio ir daugiasluoksnio suvirinimo, o ilgos storos plokštės suvirinimo deformacija gali pasiekti milimetro lygį.
- Didelės gamybos keitimo ir kelių veislių paleidimo sąnaudos:norint pakeisti gaminio tipą, reikia rankiniu būdu{0}}pademonstruoti visą suvirinimo siūlės trajektoriją, pakeisti didelio-tikslumo padėties nustatymo įrankius, o mažos partijos ir kelių gamybos linijų paleidimo darbo valandų santykis yra labai didelis.
Kas yra 3D Vision suvirinimo robotas
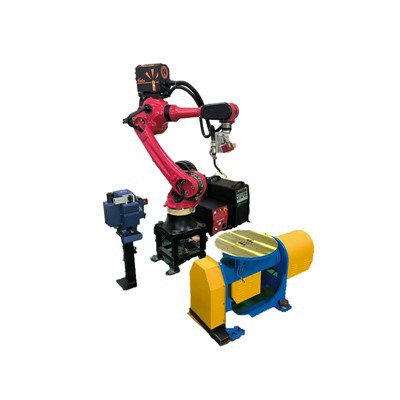
Atnaujinti išiš anksto{0}}užprogramuotas vykdymasįsuvokimu{0}}pagrįstas prisitaikantis suvirinimas
3D matymo suvirinimo robotas sukuria 3D nuskaitymą - suvirinimo siūlės funkcijos identifikavimas - robotas seka realaus-laiko korekcijos uždaros-kilpos valdymo logiką, visiškai atsisako tradicinio „atminties fiksuoto kelio“ režimo: įranga nuskaito esamos stoties fizinę ruošinio morfologiją realiu laiku, generuoja tikrąjį suvirinimą ir suvirina tikrąjį suvirinimą. adaptyvaus atskiro ruošinio judėjimo takelis, kuris nepriklauso nuo CAD teorinio modelio ir iš anksto{6}}saugotos mokymo programos.
| Palyginimo matmenys | Fiksuotas mokymas / rankinis suvirinimas | 3D Vision prisitaikantis suvirinimo robotas |
|---|---|---|
| Prisitaikymas prie gaunamų matmenų nuokrypių | Fiksuotos trajektorijos sukelia suvirinimo poslinkį ir prastą susiliejimą esant nedideliems nukrypimams | Atkurkite 3D kontūrus po gabalo ir realiuoju laiku peržiūrėkite suvirinimo koordinates, suderinamas su įeinančiomis leistinomis nuokrypomis nuo ±1–3 mm |
| Prekės keitimo paleidimas | Viso trajektorijos per{0}}mokymas ir pritaikyti didelio{1}}tikslumo armatūra, reikalingi naujiems produktams | Daugkartinio naudojimo pagrindinės programos; trajektorijos automatiškai generuojamos skenuojant ruošinio kontūrą be kartotinio mokymo |
| Priklausomybė nuo įrankių tvirtinimo detalių | Itin aukšti,{0}}nulinio tarpo-tikslūs spaustukai yra privalomi | Žemi reikalavimai; paprasti klaidoms{0}}toleruojantys tvirtinimo elementai ir slankiosios padėties konstrukcijos yra priimtini netinkamai išdėstytiems ruošiniams |
| Suvirinimo kokybės nuoseklumas | Labai svyravo dėl armatūros dilimo, operatoriaus įgūdžių ir šiluminės deformacijos | Mikron{0}}lygio jutiklio padėties nustatymas su visa-proceso dinamine kompensacija, stabiliu ir pasikartojančiu suvirinimo formavimo efektu |
| Operatoriaus įgūdžių slenkstis | Reikalingi sertifikuoti kvalifikuoti suvirintojai ir profesionalūs robotų mokymo technikai | Reikalingas tik bazinės įrangos eksploatavimo mokymas; profesionalaus suvirinimo ir roboto mokymo galimybės nėra privalomos |
Pagrindinis 3D vizualinio suvirinimo veikimo principas: 3D jutiklio duomenų gavimas, suvirinimo siūlės ypatybių atpažinimas, adaptyvus roboto trajektorijos planavimas
Techninis trijų pagrindinių 3D regėjimo jutimo sprendimų palyginimas
Pagrindinės 3D jutimo technologijos pramonėje apima linijinę lazerinę trianguliaciją (lazerinį profilio skaitytuvą), struktūrinę šviesą ir žiūroninį stereoviziją.
| Aptikimo metodas | Vaizdo gavimo principas | Statinis pasikartojantis padėties nustatymo tikslumas | Aptikimo greitis | Atsparumas atspindžiui / stipriai aplinkos šviesai | Pagrindiniai taikymo scenarijai |
|---|---|---|---|---|---|
| Linijinis lazerinis trianguliavimas (tiesinio lazerio profilio jutiklis) | Skleisti vieną linijinį lazerio spindulį; pramoninės kameros fiksuoja deformuotus lazerio kontūrus ant ruošinio paviršių ir apskaičiuoja skerspjūvių 3D koordinates pagal trianguliacijos algoritmą | Mažesnis arba lygus 0,05 mm standartinėmis darbo sąlygomis; aukščiausios kokybės modeliai pasiekia 0,01–0,03 mm | Didelis linijų nuskaitymo kadrų dažnis, milisekundžių{0}}lygio vieno skerspjūvio-atranka, palaikomas nuolatinis sekimas suvirinimo metu | Vidutinis našumas; veidrodinis atspindžio triukšmas lengvai atsiranda ant labai atspindinčių medžiagų, tokių kaip aliuminis ir nerūdijantis plienas, kurį galima slopinti pridedant poliarizacinius filtrus | Siūlės stebėjimas realiuoju laiku suvirinimo metu, dinaminis nuokrypių koregavimas siauriems grioveliams, sandūrinėms/plokštinėms jungtims ir realaus laiko kompensavimas daugiasluoksniam daugiasluoksniam suvirinimui- (standartinis pagrindinis sprendimas suvirinimo pramonei) |
| Plotas struktūrinis šviesos matymas (stiklinė struktūrinė šviesa) | Periodiškai suprojektuokite grotelių kraštelius ir atkurkite pilnus 3D taškinius ruošinių debesis vienu fotografavimu | Pasaulinis plokštumos tikslumas: 0,08 ~ 0,15 mm | 50–200 ms viso-vieno ploto nuskaitymui, nepakankamas greitis nuolatiniam dinaminiam stebėjimui | Prastas našumas; lanko šviesa suvirinimo metu ir matinės tamsios medžiagos sukelia pakraščių praradimą ir neišsamius taško debesies duomenis | Išankstinis visų ruošinio kontūrų nuskaitymas prieš suvirinimą, sudėtingų lenktų komponentų matmenų patikrinimas ir suvirinimo modeliavimas neprisijungus.Netaikoma stebint realiuoju laiku{0}}suvirinimo proceso metu |
| Binocular Stereo Vision | Dvi sinchronizuotos pramoninės kameros suderina ruošinio paviršių tekstūros taškus ir apskaičiuoja 3D koordinates, remdamosi paralakso trikampiu | Mažas tikslumas: 0,3–1 mm įprastomis sąlygomis; nesugeba atkurti duomenų apie be tekstūros paviršius | Greitas vieno{0}}kadro vaizdavimas, nereikia aktyvaus šviesos šaltinio | Itin silpnas atsparumas; negalioja tiesiogiai dėl lanko blykstės, paviršiaus atspindžio ir ne{0}}tekstūrinių plieno plokščių | Grubus didelių gabaritų ruošinių padėties nustatymas, ruošinio buvimo aptikimas ir preliminarus gaunamos medžiagos padėties nustatymas stotyse.Griežtai draudžiama atlikti didelio{0}}tikslumo siūlių stebėjimo užduotis |
Užbaikite prisitaikančio suvirinimo uždarojo{0}}ciklo valdymo procesą
Jutiklis realizuoja tik pradinį 3D taškų debesies duomenų gavimą. Visos sistemos esmė yra 3D duomenų proceso analizė ir bendras roboto judesių valdymas. Visas uždarojo ciklo-ciklas yra padalintas į 5 veiksmus:
- Trimatė realaus objekto taškinio debesies rekonstrukcija: vizualinis jutiklis nuskaito tikrąjį darbo vietos ruošinį ir generuoja taškų debesį visiškai pagal fizinę morfologiją. Jis automatiškai renka faktines darbo sąlygas, pvz., gaunamos medžiagos toleranciją, padėties poslinkį, išankstinį-montavimo poslinkį ir plokščių tarpą, tiesiogiai nešaukdamas idealaus CAD teorinio modelio;
- Sumanus suvirintų jungčių klasifikavimas ir savybių ištraukimas: AI algoritmas gali automatiškai atskirti sandūrinę jungtį, kampinę jungtį, perdengimo jungtį, V/Y/U griovelį ir kitas jungties formas, išgauti griovelio plotį, tarpą, sandūros netinkamumą ir suvirinimo jungties pradžios ir pabaigos taškų 3D koordinates. Programų rinkinys yra suderinamas su kelių tipų grioveliais be atskiros programos;
- Nepriklausomas optimalaus suvirinimo kelio planavimas: roboto judėjimo ribos, suvirinimo pistoleto prieinamumo ir suvirinimo proceso specifikacijų derinimas, automatinis viso artėjimo sekcijos, suvirinimo sekcijos ir pistoleto ištraukimo ir pakėlimo judėjimo kelio planavimas ir sinchroninis kelių{0}}sluoksnių kelių{1}}praėjimo suvirinimo kelio paskirstymas;
- Realaus laiko sekimo siuntimas roboto valdikliui: sekimo duomenys po taškų debesies analizės siunčiami įprastu roboto judesio komandų formatu, palaikančiu sinchroninį šešių-ašių suvirinimo roboto, portalinio suvirinimo roboto ir padėties nustatymo įtaiso valdymą ir suderinamas su pagrindinio roboto prekės ženklo valdikliu ir PLC;
- Milisekundės uždaros{0}}kilpos dinaminis kompensavimas suvirinimo metu: suvirinimo metu nuolat rinkkite trijų-matmenų griovelio kontūrą, realiuoju laiku nustatykite suvirinimo nuokrypį, kurį sukelia šiluminė deformacija, ir dinamiškai koreguokite roboto judėjimo trajektoriją; Tuo pačiu metu jungties suvirinimo aparatas reguliuoja proceso parametrus
Adaptyvusis terminės deformacijos kompensavimas ir suvirinimo proceso parametrų reguliavimas
„Adaptyvaus“ esmė yra automatinis vizualinių matavimų duomenų ir suvirinimo proceso parametrų susiejimo reguliavimas, o ne tiesiog roboto padėties keitimas. Sujungimo koregavimo kiekybiškai įvertinami proceso kintamieji apima: suvirinimo pistoleto svyravimo amplitudę / svyravimo dažnį, suvirinimo pistoleto judėjimo greitį, lanko įtampą, suvirinimo srovę, vielos tiekimo greitį, kelių sluoksnių suvirinimo briaunų atstumą, suvirinimo pistoleto priekinį ir galinį/kairėn ir dešiniojo pakreipimo kampą. Aukštos kokybės 3D vizualinio suvirinimo sistema, šiluminės deformacijos kompensavimo stabilumo stebėjimo tikslumas gali būti stabiliai valdomas 0,05–0,1 mm sub{7}}milimetro lygyje.
Lauko taikymo sprendimai

Vėjo elektrinių bokštų gamyba
Ilgas apskritimo bokšto vamzdžio suvirinimas, įeinantis vamzdžio elipsės nuokrypis, nuolatinė daugiasluoksnio suvirinimo šiluminė deformacija ir diferencinis kiekvieno vamzdžio matmenų nuokrypis.
3D matymo sprendimas: linijinis lazerinis suvirinimo{0}}siūlės sekimas realiuoju laiku, dinaminis šiluminės deformacijos kompensavimas visame apskrito siūlės procese, automatinis suvirinimo rutulio išdėstymas daugiasluoksniu ir daugialypiu suvirinimu, nereikalaujama rankinio sluoksnio mokymo kelio koregavimo ir pritaikymas skirtingo skersmens bokštų gamybos mainams.
Laivų plieno konstrukcijų gamyba
Korpuso ir denio lenktų plokščių dalių formavimosi nuokrypis yra didelis, suvirinimo terminė deformacija ir toliau keičia griovelio erdvinę padėtį, o lenktos siūlės mokymas rankiniu būdu yra labai sunkus.
3D matymo sprendimas: nuolatinis suvirinimo proceso kontūrų nuskaitymas, roboto judėjimo trajektorijos koregavimas realiu laiku-, nuolatinis lenkto paviršiaus griovelio fiksavimas suvirinimo pistoleto lanku, automatinis ilgo suvirinimo suvirinimas sudėtingame lenktame paviršiuje ir rankinio suvirinimo dideliame aukštyje pakeitimas.


Statybinių mašinų konstrukcinės dalys
Sunkus didelio{0}}tvirto plieno suvirinimas, kelių griovelių ir{1}}kampų jungtys, didelis įeinančių medžiagų perforavimo / surinkimo nuokrypis, dažnas mažų partijų ir kelių modelių gamybos keitimas.
3D matymo sprendimas: AI automatically identifies various groove joints, and one-key generation of complete welding track after visual scanning. A set of basic procedures covers multiple structural parts, greatly reducing the time for changing production demonstration instructors.
Slėginių indų įranga
Apvadinių ir išilginių guolių suvirinimo siūlių griovelio dydis ir suvirinimo sutvirtinimas tiesiogiai veikia įrangos slėgio saugą. Pramonės kokybės tikrinimo standartas yra griežtas, o geometrinių matmenų defektai neleidžiami.
3D matymo sprendimas: suvirinimo sekimas realiuoju laiku užbaigiamas sinchroniškai suvirinimo metu, realiuoju laiku trijų-matmenų kontūro aptikimas internetu baigiamas po to, kai suvirinimas, suvirinimas ir kokybės patikra yra baigta toje pačioje stotyje, o nekvalifikuoto dydžio ruošinys perimamas realiuoju laiku, kad atitiktų išankstinio -specialios įrangos aptikimo reikalavimus.

Jei jūsų įmonė susiduria su suvirinimo sunkumais dėl sunkių konstrukcinių komponentų, galime pritaikyti specialius gamybos linijos atnaujinimo sprendimus, kad greitai įdiegtume integruotas 3D vizualizavimo suvirinimo gamybos linijas. Mūsų sprendimai padeda padidinti suvirinimo našumą, sumažinti bendras gamybos sąnaudas, sukurti uždaro-ciklo skaitmeninės kokybės kontrolės sistemą ir padėti gamykloms pereiti prie lanksčios išmaniosios gamybos.




