

Pagrindiniai techniniai parametrai
|
Parametrų kategorija |
Specifinė specifikacija |
Pagrindinė funkcija |
|
Rankų tarpas |
1895 mm |
Apima kelių{0}} stočių vinių įkalimo poreikius ir suteikia pakankamai darbo vietos tokiems scenarijus kaip kelių{1}}laipsnių--sudėtingas vinys ir ruošinio surinkimas |
|
Pakartotinis padėties nustatymo tikslumas |
±0,05 mm |
Užtikrina, kad pneumatinis vinių pistoletas tiksliai pasiektų iš anksto nustatytą vinių padėtį, garantuoja vinių atstumo ir gylio nuoseklumą bei pagerina surinkimo kokybės stabilumą. |
|
Didžiausia apkrova |
20 kg |
Stabiliai laikosi pneumatinį vinių pistoletą, vinių dėžę ir atraminius įtaisus, atitinka skirtingų specifikacijų pneumatinių vinių pistoletų apkrovos reikalavimus eksploatacijos metu ir išvengia veikimo nukrypimų |
|
Galios talpa |
5,87kVA |
Užtikrina stabilų roboto korpuso, elektros valdymo spintos ir oro siurblio maitinimo palaikymą, užtikrindamas nuolatinį ir sklandų energijos tiekimą vinių kalimo proceso metu |
|
Įrangos svoris |
Maždaug 230 kg |
Padidina įrangos konstrukcinį stabilumą, sumažina vibracijos poveikį padėties nustatymo tikslumui dideliu greičiu{0}}kalti vinius ir užtikrina patikimą ilgalaikį{1}} veikimą. |
|
Apsaugos klasė |
Riešas IP54, korpusas IP40 |
Pagerina roboto apsaugą nuo dulkių ir lengvo vandens rūko, todėl jis tinkamas pramoninei aplinkai, pavyzdžiui, baldų gamybai ir statybinių medžiagų apdirbimui |

Privalumai ir taikymo sritys
(I) Pagrindiniai pranašumai
Dviguba tikslaus nagų valdymo ir ruošinio sugadinimo prevencijos garantija:Remdamasis pakartotiniu ±0,05 mm padėties nustatymo tikslumu, jis gali ne tik tiksliai užfiksuoti vinių koordinates, bet ir reguliuoti pneumatinio vinių pistoleto šaudymo jėgą pagal ruošinio medžiagą - sumažina minkštų plokščių smūgio jėgą, kad išvengtų įtrūkimų, ir padidina kietų medžiagų įsiskverbimo jėgą, kad būtų užtikrintas tvirtas šerdies fiksavimas, pašalinant netaisyklingos gabalo sukeltos traumos jėgą. vinimis.
Efektyvus programavimo neprisijungus bendradarbiavimas ir pakartotinis paketinis naudojimas:Planuojant vinių įkalimo taką mokomajame pakabutyje, "kalimo koordinačių rinkinys + šaudymo parametrai" vienu metu gali būti išsaugota kaip išskirtinė programa. Vėliau gaminant tos pačios specifikacijos ruošinius nereikia kartoti programavimo, o operaciją galima pradėti tiesiogiai iškvietus programą. Jis ypač tinka „kelių-partijų, to paties-modelio“ masinės gamybos poreikiams baldų ir pakavimo pramonėje, o programavimo efektyvumas pagerintas daugiau nei 60 %.
(II) Taikymo sritys ir suderinamos medžiagos
|
Taikymo scenarijaus kategorija |
Konkretūs taikymo objektai |
Pritaikomos medžiagos |
|
Baldų gamyba |
Spintelės karkaso sujungimas, lentų surinkimas, stalo ir kėdžių konstrukcijų tvirtinimas |
Medžio masyvo lentos, dirbtinės-plokštės (medžio drožlių plokštės, MDF), kelių sluoksnių{1}} plokštės |
|
Pakavimo pramonė |
Sunkiųjų kartoninių dėžių sandarinimas, medinių dėžių sujungimas ir sutvirtinimas, padėklų surinkimas |
Gofruotas popierius (didelio stiprumo), medžio masyvo juostos, fanera |
|
Statybinių medžiagų apdirbimas |
Gipso kartono lubų tvirtinimas, dekoratyvinis įdubimas, lengvų pertvarų montavimas |
Gipso kartono plokštės, PVC įdubos, lengvo plieno kiliai (plonos) |
(III)-Svetainės modeliavimas ir struktūrinis vaizdas iš arti{1}}

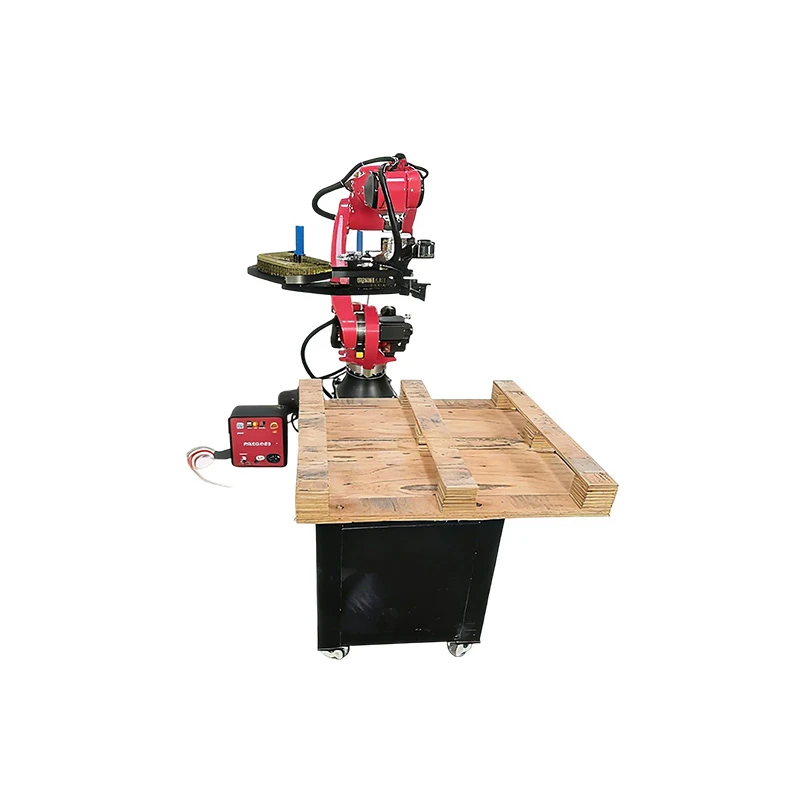
2.1 pav. Svetainės fizinio objekto diagrama
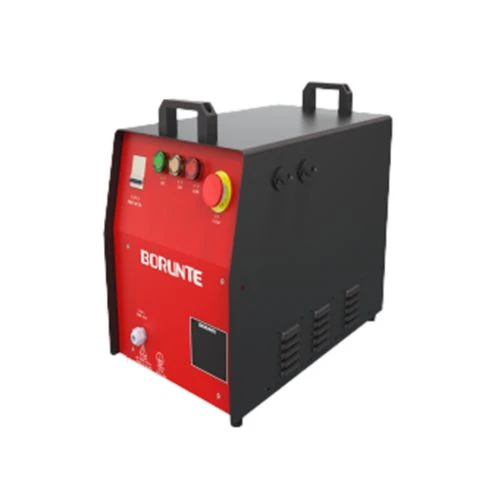


2.2 pav. Išardomos kiekvieno komponento schemos
Pagrindinė nagų pistoleto roboto darbo eiga yra tokia:
1, operatorius pritvirtina ruošinį ant darbastalio ir tiksliai nustato ruošinio padėtį per padėties nustatymo įtaisą;
2, Naudoja mokomąjį pakabuką, kad nustatytų vinių parametrus (įskaitant vinių padėtį, šaudymo jėgą, vinių skaičių vienoje stotyje) ir parenkama iš anksto nustatyta vinių trajektorijos programa;
3, Paleidus įrangą, robotas varo pneumatinį vinių pistoletą, kad judėtų į pirmąją vinių įkalimo pradinę padėtį pagal programos instrukcijas;
4, Pneumatinis vinių pistoletas automatiškai iššauna ir įkala vinis pagal nustatytą trajektoriją. Proceso metu robotas realiu laiku palaiko santykinį pneumatinio vinių pistoleto ir ruošinio padėties tikslumą, kad būtų išvengta nukrypimų;
5, Baigęs prikalti vieną ruošinį, robotas varo pneumatinį vinių pistoletą, kad atstatytų ir laukia kitos ruošinių partijos prikalimo instrukcijos.
Pasiūlymai, kaip naudoti atitinkamą įrangą
Aplinkos prisitaikymo reikalavimai:Rekomenduojama naudoti sausoje aplinkoje, kurioje nėra sunkių dulkių ir korozinių dujų, kad drėgmė ar dulkės nepatektų į pneumatinio vinių pistoleto antgalį ir judančias roboto dalis, kurios gali turėti įtakos vinių įkalimo tikslumui ir įrangos tarnavimo laikui.
Pagrindiniai pirmojo paleidimo momentai:Prieš naudojant pirmą kartą, reikia sutelkti dėmesį į nuokrypio tarp pneumatinio vinių pistoleto ir roboto judėjimo ašies kalibravimą, oro siurblio oro slėgio stabilumo patikrinimą (siekiant užtikrinti, kad jis atitinka pneumatinio vinių pistoleto darbinio slėgio reikalavimus) ir patikrinti vinių parametrų ir ruošinio medžiagos bei storio atitikimo laipsnį.
Kasdienės priežiūros turinys:
Prieš kasdienę eksploataciją patikrinkite, ar neužsikimšęs pneumatinio vinių pistoleto antgalis, ar pakanka pneumatinių vinių vinių dėžėje ir ar vinių padavimas yra lygus, ir nuvalykite likusias medienos drožles ar dulkes nuo pneumatinio vinių pistoleto paviršiaus;
Kas savaitę tikrinkite roboto judančių jungčių sutepimą ir pagal poreikį įpilkite specialaus tepalo;
Kas mėnesį tikrinkite elektros linijų ir oro siurblio žarnų sujungimo stabilumą, kad išvengtumėte gedimų dėl senėjimo linijų arba oro nuotėkio oro žarnose;
Reguliariai valykite darbo stalo padėties nustatymo įtaisą, kad išlaikytumėte ruošinio padėties nustatymo taško švarą ir išvengtumėte padėties nukrypimų.
Produkto tobulinimo ir pakeitimų pareiškimas
Jokių papildomų įspėjimų, jei specifikacijos ir išvaizda pasikeičia dėl tobulinimo ir kitų priežasčių. Dėkojame už supratingumą.
Populiarus Žymos: padėklų smeigimo robotas, Kinijos padėklų prikalimo robotų gamintojai, tiekėjai, gamykla


